

Self-Propelled Modular Transporter (SPMT) pada dasarnya terdiri dari modul dengan berbagai spesifikasi, dilengkapi dengan Power Pack Unit (PPU), serta sistem kelistrikan, kontrol, dan hidrolik. PPU menampung komponen-komponen seperti mesin diesel, rakitan pompa hidrolik, tangki bahan bakar, dan panel kontrol; mesin menggerakkan pompa hidrolik untuk menghasilkan tenaga hidrolik, yang pada gilirannya menggerakkan motor hidrolik pada setiap poros (setiap roda penggerak menghasilkan tenaga penggerak 60 kN) untuk menggerakkan kendaraan. Selain itu, PPU menyuplai tenaga hidrolik untuk mengangkat/menurunkan platform, kemudi gandar, dan pengendalian kendaraan secara keseluruhan. Konfigurasi PPU dan transporter diilustrasikan pada gambar (menggunakan setup 6-poros, 2-file sebagai contoh).
Untuk mengangkut muatan yang luas, pengangkut dapat digabungkan secara lateral untuk membentuk unit dengan tiga file atau lebih; untuk beban ekstra panjang, modul tersebut dapat digandeng secara longitudinal untuk menghasilkan jumlah modul gandar yang bervariasi—dengan kopling yang lebih besar sehingga menghasilkan kapasitas beban yang lebih tinggi. Platform ini mendukung jangkauan pengangkatan 1.500 mm ± 350 mm untuk memfasilitasi pengangkatan dan penentuan posisi kargo. Unit pengangkut individu dapat beroperasi secara serempak (sinkron) dengan menghubungkan sistem kendalinya, sedangkan masing-masing poros roda dapat berputar secara independen dalam rentang +100 derajat hingga -130 derajat . Dengan memutar gandar ke sudut tertentu di sekitar pusat rotasi yang ditentukan, seluruh rakitan kendaraan dapat melakukan translasi linier ke segala arah dan melakukan rotasi 360 derajat di tempat.
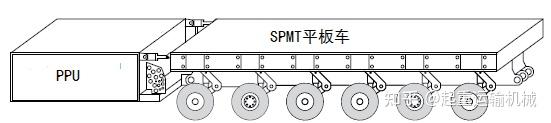
Diagram skema transporter PPU dan SPMT
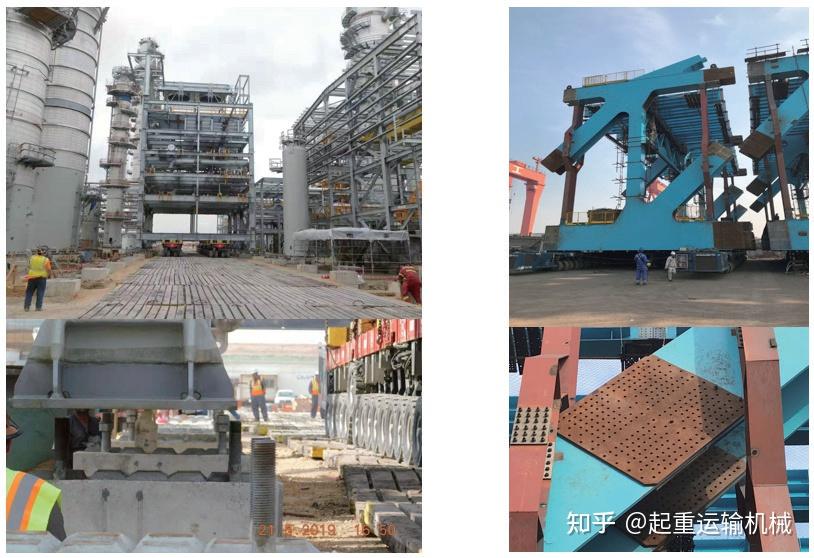
Kelayakan Penempatan dan Pemasangan Modul Besar Menggunakan SPMT
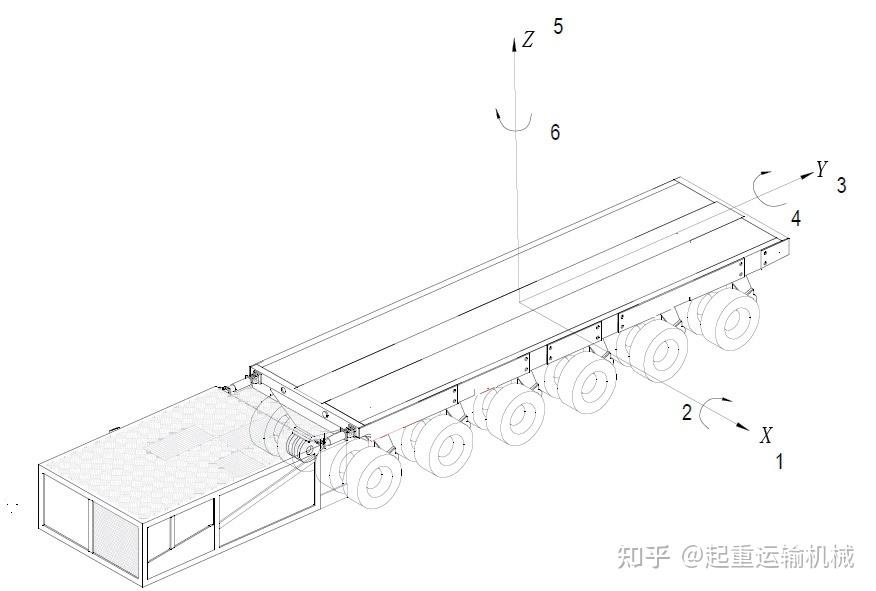
Seperti yang ditunjukkan pada gambar (menggunakan konfigurasi 6 gandar, 2 file sebagai contoh), unit SPMT mampu melakukan enam derajat kebebasan bergerak: translasi sepanjang sumbu X (DOF 1), translasi sepanjang sumbu Y (DOF 3), dan pengangkatan/penurunan vertikal sepanjang sumbu Z (DOF 5); ia juga dapat melakukan pitching terhadap sumbu X (DOF 2), menggelinding sepanjang sumbu Y (DOF 4), dan rotasi di tempat terhadap sumbu Z (DOF 6).
2, 4, dan 5 Derajat Kebebasan: Prinsip Pengoperasian dan Pengendalian
Seperti yang ditunjukkan pada gambar di atas, derajat kebebasan 2, 4, dan 5 dapat dicapai melalui sistem pendukung SPMT, dengan kontrol operasional yang tepat diaktifkan melalui antarmuka manusia-mesin. Sirkuit hidrolik sistem pendukung SPMT terdiri dari dua jalur di setiap sisi-satu menyuplai ujung distal (depan) dan yang lainnya menyuplai ujung proksimal (belakang). Konfigurasi ini menyediakan total empat jalur dukungan independen di kedua sisi; setiap garis terhubung ke zona dukungan tertentu, sehingga membentuk empat area dukungan independen dalam bidang XY yang diilustrasikan pada Gambar 2.
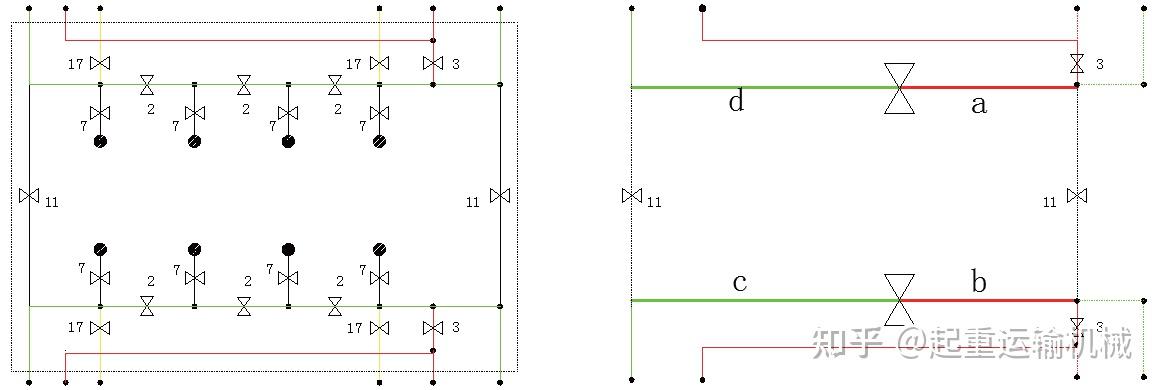
Seperti yang ditunjukkan pada gambar, dengan mengonfigurasi badan katup 2, 3, 11, dan 17, rakitan SPMT dapat dibagi menjadi empat zona pendukung independen (a, b, c, dan d); meskipun setiap zona dapat dikontrol secara independen, seluruh perakitan juga dapat dikelola melalui antarmuka manusia-mesin, sehingga memungkinkan operasi pengangkatan dengan kebebasan 5 derajat. Dengan menghubungkan zona pendukung a dan b, serta c dan d, rakitan SPMT dibagi menjadi zona depan dan belakang sepanjang sumbu Y; menyesuaikan pengangkatan di zona ini memungkinkan operasi pelemparan memanjang dengan 2 derajat kebebasan. Demikian pula, dengan menghubungkan zona pendukung a dan d, serta b dan c, rakitan dibagi menjadi zona kiri dan kanan sepanjang sumbu X; penyesuaian pengangkatan di zona ini memungkinkan operasi penggulungan lateral dengan 4 derajat kebebasan.
Kecepatan pengangkatan sistem pendukung SPMT dapat diatur dalam dua tahap berdasarkan kebutuhan sebenarnya: tahap pertama dikonfigurasi melalui sistem kontrol (dapat disesuaikan dari 0% hingga 100%), dan tahap kedua diatur menggunakan potensiometer (dapat disesuaikan dari 0 hingga 100). Secara teori, kecepatan pengangkatan dapat diatur ke tingkat yang sangat rendah.
Singkatnya, melalui sistem pendukungnya, SPMT memungkinkan gerakan pengangkatan/penurunan yang sangat kecil – serta gerakan melempar dan menggelinding – melintasi 2, 4, dan 5 derajat kebebasan yang diilustrasikan pada Gambar 2.
Prinsip Kerja dan Pengendalian untuk 1, 3, dan 6 Derajat Kebebasan
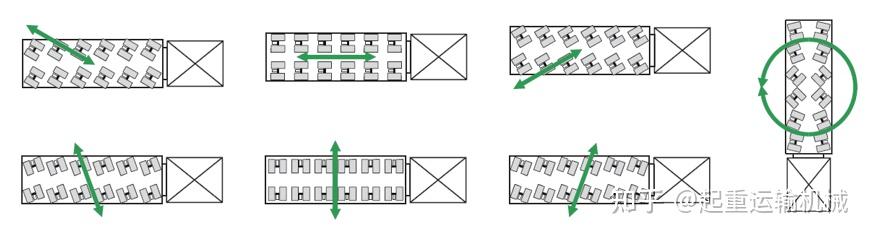
Derajat kebebasan (1, 3, dan 6) dicapai melalui sistem kemudi dan penggerak SPMT. Gambar tersebut mengilustrasikan beberapa mode kemudi SPMT, yang memungkinkan pergerakan ke segala arah dalam bidang XY dan mengarahkan pada sudut mana pun di sekitar titik mana pun dalam bidang tersebut. Roda penggerak didistribusikan secara simetris di sekitar pusat geometris platform, dengan penggerak disediakan oleh motor hidrolik ujung roda; sistem ini dirancang untuk meminimalkan guncangan dan getaran selama pengoperasian. Tersedia dua mode pengoperasian berdasarkan kecepatan perjalanan: "Mode Normal" dan "Mode Creep". Dalam Mode Normal, operator mengontrol kecepatan engine melalui throttle untuk mengatur tekanan dan aliran keluaran pompa hidrolik, sehingga mengontrol kecepatan motor hidrolik. Mode Creep memungkinkan pengaturan input sistem tertentu, memungkinkan pergerakan otomatis dengan kecepatan tetap; secara teori, kecepatan creep bisa sangat lambat.
Berdasarkan analisis di atas, sistem pendukung, kemudi, dan penggerak SPMT memungkinkan pergerakan melintasi semua derajat kebebasan, dengan kecepatan perjalanan yang secara teoritis sangat kecil untuk setiap derajat kebebasan. Dikombinasikan dengan kemampuan untuk menggabungkan beberapa unit secara sewenang-wenang dalam bidang XY, hal ini memungkinkan pemasangan dan penempatan komponen modular berat berskala besar.
Eksperimen Verifikasi Akurasi Posisi SPMT
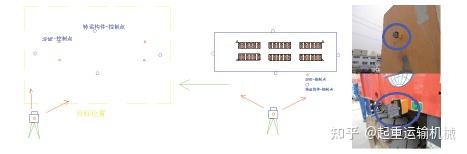
Eksperimen validasi ini dilakukan pada permukaan beton rata dengan menggunakan SPMT 6 poros, dioperasikan oleh tenaga profesional sesuai prosedur yang telah ditetapkan. Pengaturan pengukuran menggunakan sistem total stasiun presisi tinggi dan perangkat lunak inspeksi otomatis "Digital Dock"; total station menampilkan akurasi sudut 0,5 detik dan akurasi jangkauan 0,5 mm + 1 mm/ppm, dengan sistem komputasi yang mampu menyinkronkan beberapa unit untuk pengukuran dan pelacakan secara bersamaan.
Setelah SPMT dimuati komponen, titik acuan awal di lapangan ditetapkan, dan koordinat titik sasaran pengukuran komponen pada komponen dihitung berdasarkan titik acuan tersebut. SPMT kemudian menjauh dari posisi acuan, kembali menyusuri jalur yang telah ditentukan, dan memposisikan kembali dirinya pada lokasi acuan semula. Setelah direposisi, koordinat titik pengukuran di sisi kiri dan kanan komponen diukur; ini kemudian dibandingkan dengan koordinat awal untuk menentukan keakuratan posisi SPMT.
Deskripsi prosedur percobaan
Langkah 1: Gunakan stasiun total dan perlengkapan terkait untuk menetapkan titik referensi awal di lapangan. Hitung koordinat target (komponen) berdasarkan titik referensi ini dan lakukan pengintaian cepat dan presisi tinggi (akurasi lebih baik dari 1 mm) sambil membubuhkan penanda pengukuran.
Langkah 2: Setelah meninggalkan titik referensi awal dalam mode mengemudi normal, SPMT mensimulasikan skenario instalasi dan kembali ke titik referensi; setelah mendekat dalam jarak kurang lebih 20 meter, persiapan pelacakan lintasan dimulai.
Langkah 3: Saat kendaraan bergerak dalam jarak 20–10 meter dari titik referensi awal, prisma pelacakan 360 derajat digunakan untuk memantau jalur pergerakan. Selama pergerakan komponen, empat stasiun total otomatis melacak prisma secara real-time untuk memberikan umpan balik data, sehingga memungkinkan koreksi lintasan secara real-time berdasarkan data tersebut.
Langkah 4: Setelah koreksi lintasan, kendaraan beralih ke mode "gerakan mikro". Saat memasuki zona dalam jarak 30 mm dari area target, penyesuaian cepat dilakukan menggunakan titik referensi visual; titik-titik ini menawarkan antarmuka yang intuitif dan nyaman, memungkinkan operator SPMT melakukan penyesuaian secara cepat dan langsung.
Langkah 5: Inspeksi presisi tinggi dilakukan menggunakan total station untuk memberikan umpan balik pose; SPMT menyesuaikan posisinya berdasarkan umpan balik ini untuk mengonfirmasi status penempatan akhir yang tepat. Setelah penempatan, data posisi dari titik inspeksi dicatat untuk analisis hasil eksperimen.
Berdasarkan analisis eksperimental di atas, SPMT dapat mengoreksi pergerakan garis lurusnya dalam jarak 10 meter selama pengoperasian normal (mode non-inching), sedangkan ketepatan posisi SPMT yang akurat (mode inching) dapat mencapai dalam jarak 2 mm.
Analisis fungsional sistem pendukung, kemudi, dan penggerak SPMT menunjukkan kemampuannya untuk melakukan operasi pemasangan dan penentuan posisi untuk komponen modular berat berskala besar. Untuk menentukan akurasi posisi, percobaan menggunakan sistem pengukuran total stasiun dan operasi proyek sebenarnya dilakukan, memverifikasi bahwa akurasi posisi berada dalam 2 mm. Temuan ini memberikan panduan signifikan untuk pemasangan dan penempatan komponen modular besar.
Solusi SPMT dari Kendaraan Oriental
Analisis di atas menunjukkan bahwa SPMT dapat memberikan pergerakan multi-arah, pengangkatan, perataan, dan penentuan posisi yang tepat yang diperlukan untuk pemasangan komponen modular yang besar dan berat. Berdasarkan kemampuan ini, Oriental Vehicles menyediakan serangkaian SPMT dan solusi transportasi modular untuk proyek transportasi dan instalasi beban berat.
ItuTransporter Modular Self-Propelled 5 Gandaradalah solusi SPMT kompak yang dirancang untuk mengangkut peralatan industri berukuran besar dan berat. Pengoperasian self-propelled, suspensi hidraulik, dan kemudi presisinya memberikan pergerakan dan pemosisian yang fleksibel dalam lingkungan kerja yang berat. Konfigurasi modular juga dapat disesuaikan dengan dimensi kargo dan kebutuhan proyek yang berbeda.
Untuk aplikasi beban berat yang lebih besar,Cuplikan SPMTmenyediakan platform transportasi modular berkapasitas tinggi dengan suspensi hidrolik dan sistem kemudi. Struktur modularnya memungkinkan konfigurasi gandar yang berbeda untuk digabungkan sesuai dengan berat dan dimensi muatan, sehingga cocok untuk peralatan industri besar dan proyek infrastruktur.

ItuTransporter Modular Self-Propelled Untuk Transportasi Balok Jembatandirancang khusus untuk pengangkutan dan penempatan balok jembatan berat dan komponen infrastruktur besar lainnya. Sistem hidraulik self-propelled dan konfigurasi modularnya memberikan kemampuan manuver yang diperlukan untuk lokasi konstruksi yang kompleks serta operasi pengangkatan dan penentuan posisi yang berat.

Untuk proyek yang membutuhkan kapasitas transportasi lebih tinggi, makaTransporter Modular Bergerak Mandiri 300–400Tmenawarkan solusi tugas berat untuk kargo ultra-berat. Dengan garis gandar yang dapat dikonfigurasi dan pengoperasian self-propelled, alat ini dapat disesuaikan dengan kebutuhan beban dan kondisi proyek yang berbeda.
Solusi SPMT ini menunjukkan bagaimana teknologi transportasi modular dapat melampaui transportasi beban berat konvensional untuk mendukung penentuan posisi dan pemasangan komponen modular berukuran besar. Tergantung pada berat kargo, dimensi, pusat gravitasi, kondisi lokasi, dan akurasi posisi yang diperlukan, konfigurasi SPMT yang sesuai dapat dipilih atau disesuaikan.

Tentang Kendaraan Oriental
Oriental Vehicles International Co., Limited adalah produsen profesional semi-trailer, pengangkut, dan peralatan transportasi khusus. Didirikan pada tahun 2002, perusahaan ini memiliki lebih dari 20 tahun pengalaman dalam penelitian dan pengembangan kendaraan serta manufaktur. Fasilitas produksinya mencakup sekitar 300,000 meter persegi, termasuk area produksi seluas 80,000 meter persegi dengan jalur produksi kendaraan khusus dan peralatan inspeksi khusus.
Oriental Vehicles menyediakan solusi semi-trailer dan transportasi berat yang disesuaikan dengan kebutuhan pelanggan. Untuk kargo non-standar berukuran besar dan berat, perusahaan menawarkan layanan terintegrasi yang mencakup desain dan produksi, dengan kapasitas pemuatan yang disesuaikan mulai dari 30 hingga 1.200 ton. Produknya telah diekspor ke lebih dari 20 negara dan digunakan dalam konstruksi, logistik, pertambangan, listrik, dan industri khusus lainnya.
Untuk proyek yang melibatkan komponen modular berukuran besar, peralatan industri berat, struktur jembatan, atau kargo ultra-berat lainnya, Oriental Vehicles dapat mengembangkan SPMT atau solusi transportasi modular yang sesuai dengan kebutuhan spesifik proyek.
Hubungi Kendaraan Oriental untuk mendiskusikan transportasi beban berat, instalasi modular, atau proyek SPMT Anda.
Produksi Terkait :Transporter Modular Self-Propelled Untuk Transportasi Balok Jembatan
Transporter Modular Bergerak Mandiri 300–400T
Transporter Modular Self-Propelled 5 Gandar
Artikel Terkait :Apa yang Membuat Transportasi Self-Propelled Berbeda?
Kapan Transportasi Self-Propelled Lebih Baik untuk Alat Berat?
Baca selengkapnya :Alat Berat Apa yang Diangkut dengan Trailer Modular?
Apa Bedanya Transportasi Self-Propelled dengan Transportasi Modular Konvensional?